ЭвоКарго: почему локализация автономного транспорта — это борьба с противоречивыми данными
Команда ЭвоКарго объясняет, почему локализация в автономном транспорте — это не GPS и не карты, а постоянная работа с противоречивыми сенсорными данными. LiDAR слепнет в снег, GPS теряет сигнал под мостами, IMU накапливает дрейф. Когда несколько датчиков одновременно называют разные координаты, алгоритм должен их примирить — и делать это сотни раз в секунду. Авторы называют это «состоянием Траволты из Криминального чтива».
AI-обработка оригинала Habr AI; редакция Hamidun News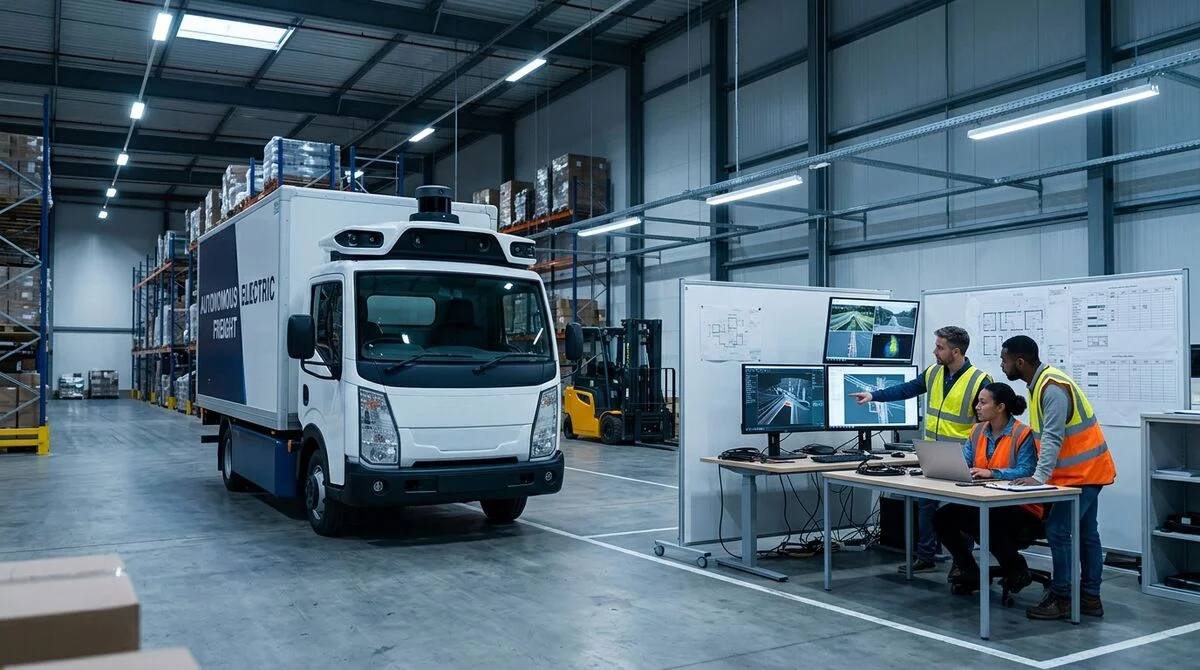
Команда локализации и картирования ЭвоКарго опубликовала вторую часть серии о том, как автономный транспорт понимает своё местоположение. Если первая часть была о методах навигации, то эта — о данных: почему их обработка сложнее, чем кажется, и как система работает вопреки постоянным противоречиям.
Больше сенсоров — не значит точнее Распространённое заблуждение: чем больше датчиков, тем выше точность.
В теории логично. На практике каждый сенсор живёт в своей «реальности» — с собственными физическими ограничениями, характерными погрешностями и специфическими сценариями деградации. Вот с чем сталкивается система локализации в реальных условиях: LiDAR — теряет точность в снег, туман и дождь; даёт блики на отражающих поверхностях GPS/GNSS — пропадает под эстакадами, в туннелях и вблизи высотных зданий Камеры — зависят от освещения, не справляются со встречными фарами и засветкой IMU (инерциальный блок) — не требует внешних сигналов, но накапливает ошибку интегрирования со временем * Одометрия — точна на коротких дистанциях, но проскальзывание колёс и неровное покрытие дают систематическую погрешность Когда несколько таких источников работают одновременно, система получает не просто зашумлённые данные — она получает противоречивые утверждения о собственном положении в пространстве.
Алгоритм как арбитр противоречий Авторы описывают состояние алгоритма через образ
Траволты из «Криминального чтива» — тот самый мем, где персонаж озирается в растерянности. Именно так «ощущает» себя система, когда несколько датчиков одновременно говорят разное: где машина, куда движется и с какой скоростью. Выход — не выбирать «правильный» сенсор и не игнорировать «неправильный», а взвешенно объединять все источники с учётом их текущей надёжности. Этот подход называется сенсорной фьюжн (sensor fusion). Слово «текущей» здесь ключевое: надёжность датчика меняется в реальном времени в зависимости от условий окружения.
«Локализация — это не про измерения.
Это про интерпретацию противоречивых данных в условиях неопределённости сотни раз в секунду», — команда ЭвоКарго.
Что происходит внутри системы Статья подробно разбирает архитектуру, которая позволяет машинам
ЭвоКарго работать в условиях реального склада и терминала. Система решает несколько задач одновременно. Во-первых, она оценивает достоверность каждого сенсора прямо во время движения — не по паспортным характеристикам, а по поведению данных в текущий момент. Если LiDAR начинает «шуметь» нетипично, это сигнал деградации раньше формального отказа. Во-вторых, объединяет данные с разными временными метками и частотами дискретизации: GPS обновляется раз в секунду, IMU — сотни раз. Свести их к единому моменту времени без накопленной погрешности — нетривиальная математическая задача. В-третьих, интерполирует положение машины между замерами так, чтобы система управления в любой момент знала актуальные координаты, а не те, что были зафиксированы полсекунды назад.
Что это значит Надёжная локализация — это не гонка за количеством датчиков.
Это способность строить математически устойчивые алгоритмы, которые работают именно тогда, когда данные ненадёжны. Для промышленной автономности это, пожалуй, важнейший инженерный навык — и именно он определяет разницу между лабораторным прототипом и системой, которая работает каждый день в любую погоду.
- 17 июл. 2026 г.NVIDIA Alpamayo: обучение моделей автомобилей в замкнутом цикле
- 2 мая 2026 г.DeepRoute.ai изучает IPO в Гонконге на фоне новой волны размещений китайских техкомпаний
- 29 апр. 2026 г.Kakao Mobility раскрыла дорожную карту Level 4 для автономного вождения и physical AI
- 4 мар. 2026 г.Nvidia инвестирует в британский стартап беспилотников Oxa на $103 млн
Внедряйте ИИ быстрее рынка вместе с инженерами и фаундерами
Внутри Vibe Club (hamidun.com/club): еженедельные живые мастермайнды и разборы архитектуры с Жемалом Хамидуном, закрытый Tech Radar, LMS и обновляемая база из 370+ боевых скиллов.
Главное из мира ИИ — раз в неделю
7 ключевых событий недели, отобранных вручную. Без шума, репостов и пресс-релизов.
Готово! Проверьте почту — мы отправили подтверждение.