Робот на Google LLM: как 270M-параметровую модель обучили управлять движениями
Инженер успешно интегрировал компактную языковую модель Google (270 млн параметров) в гусеничного робота с манипулятором и научил её работать в симуляции. Модель обучалась принимать самостоятельные решения о движениях и захватах предметов. Эксперимент показывает: компактные LLM способны управлять сложными робототехническими системами.
AI-обработка оригинала Habr AI; редакция Hamidun News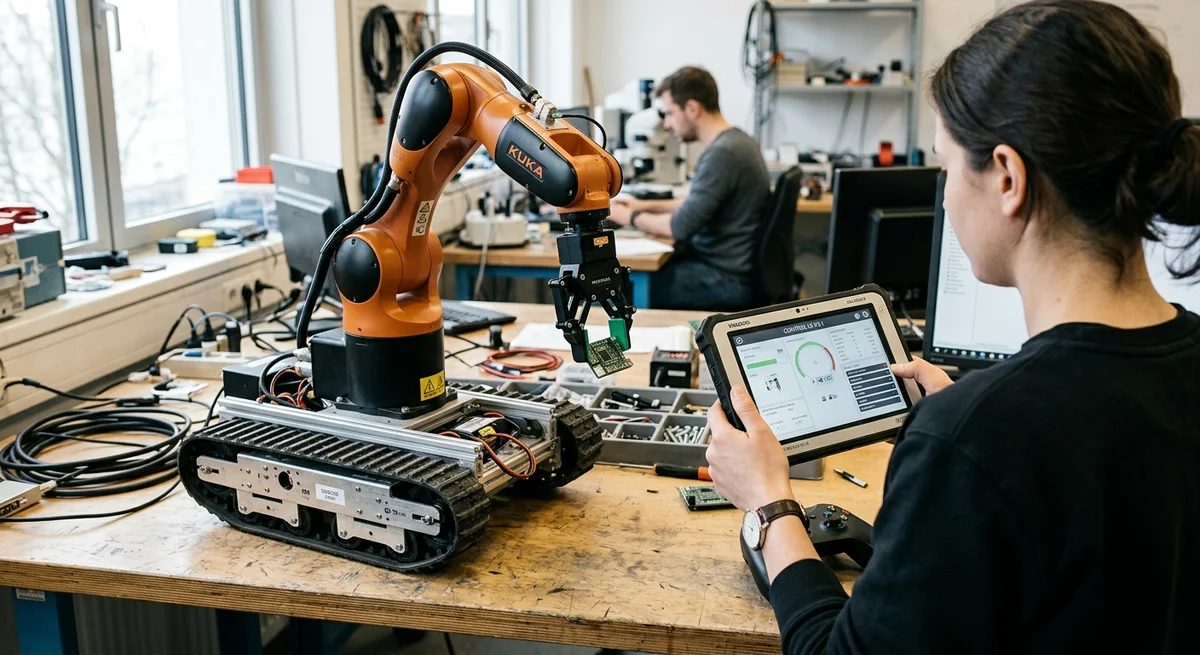
Инженер интегрировал компактную открытую языковую модель Google (270 млн параметров) в гусеничного робота с манипулятором и обучал модель управлять его движениями исключительно в симуляции. Эксперимент показывает: компактные LLM способны учиться управлять сложными физическими системами без огромных вычислительных ресурсов.
Почему именно компактная LLM Google выпустила серию компактных моделей
Gemini Nano, рассчитанных на устройства с ограниченными ресурсами вычисления. Модель на 270 млн параметров — это не монструозный GPT-4, а аккуратный, элегантный инструмент, который можно запустить напрямую на встраиваемых системах робота без обращения к облачным серверам. Такая архитектура даёт несколько критических преимуществ для робототехники. Во-первых, модель работает локально и не нуждается в интернет-соединении — робот полностью автономен. Во-вторых, она реагирует без задержек сетевой передачи, что критично, когда милисекунды решают исход операции. В-третьих, энергопотребление невысокое — аккумулятор робота держит заряд дольше, и электроника не перегревается. Автор выбрал именно такую модель потому, что её производительности вполне достаточно для принятия решений в управлении физическими системами. Компактная модель учится быстрее, чем гигантские LLM, и требует меньше данных для обучения.
Обучение в виртуальной среде Весь эксперимент проводился в симуляции — в виртуальной среде, где
поведение физики и динамики соответствует реальности. Гусеничный робот с манипулятором двигался не в реальной комнате, а в компьютерной модели. Это позволило автору быстро тестировать тысячи вариантов поведения без риска повредить дорогое реальное оборудование.
Языковая модель получала информацию о состоянии робота — положение гусениц, угол поворота, координаты манипулятора, изображение с виртуальной камеры — и обучалась самостоятельно принимать решения о том, как действовать. Модель училась выполнять следующие навыки: Управление гусеницами: когда включать, в каком направлении и с какой скоростью Навигация и ориентация: как поворачиваться и ориентироваться в пространстве Манипуляция: как манипулятор должен подходить, захватывать и перемещать объекты Координация: как скоординировать движение корпуса и руки для выполнения сложных задач Модель училась методом проб и ошибок: пыталась действие, видела результат в симуляции, корректировала поведение. Процесс не мгновенный, но после сотен тысяч итераций модель находила эффективные стратегии управления.
В итоге она научилась выполнять целенаправленные манипуляции — захватывать предметы, перемещать их, складывать — точно как если бы робот был физическим.
Нейропанк вместо маркетинга Автор называет свой проект «нейропанком» — экспериментом, который
одновременно технически интересен и провокационен. Философия простая: если взять открытую модель, загрузить её в робота и дать ей волю учиться в симуляции, может ли она стать полезной рабочей силой? Скептики обычно ответят «нет» — мол, для робототехники нужна специальная архитектура, биллионы параметров и мегабайты данных. Ответ автора: нет, может. И это работает. Это не требует огромных параметров, специальных архитектур или бесконечных данных. Компактной модели на 270 млн параметров хватает, чтобы в условиях симуляции научиться управлять нетривиальной механической системой — роботом с гусеницами и манипулятором, выполняющим манипуляции в трёхмерном пространстве. Парадокс в том, что компактные модели часто более универсальны, чем специализированные инструменты.
Что это значит Эксперимент стирает границу между «чистыми» языковыми моделями и управлением
физическими системами. Завтра компактные LLM могут натурально контролировать промышленные манипуляторы, беспилотные платформы и мобильных роботов прямо на местах — в цехах, на складах, в сельском хозяйстве, в логистике. Без обращения в облако, без задержек сетевой передачи, на открытых лицензиях и за приемлемую цену. Это, конечно, когда модели научатся надёжно переносить знания из симуляции в реальность — так называемый sim-to-real transfer. И это уже началось.
- 12 нояб. 2026 г.Google открывает предзаказ на очки с Gemini от $395 и блокирует скрытую съёмку
- 12 нояб. 2026 г.Google привезла Gemini Intelligence в Android Auto — пока только для Pixel
- 12 нояб. 2026 г.По иску, школьница три месяца говорила с Gemini о суициде, а мониторинг молчал неделями
- 12 нояб. 2026 г.Google и Adobe сближают продукты: Acrobat появится в Gmail, Drive и Gemini
Протестируйте новые LLM и мультимодальные модели в одном окне
Платформа Nomad AI (nomadnet.ai) даёт прямой доступ к Claude Opus 5.5, GPT-6, Gemini 3.1, DeepSeek и автономным агентам без VPN, зарубежных карт и зоопарка подписок.
Главное из мира ИИ — раз в неделю
7 ключевых событий недели, отобранных вручную. Без шума, репостов и пресс-релизов.
Готово! Проверьте почту — мы отправили подтверждение.